
 English
 Français
 中文简体
Guide de sélection des capteurs de pression des drones pour l'altitude, la vitesse et le contrôle de vol des drones
Date:2026-09-24
Content
- 1 Ce que mesurent réellement les capteurs de pression des drones
- 2 Cinq spécifications de microcapteurs de pression importantes pour la conception de drones
- 3 Sortie numérique ou analogique : choisir l'interface pour votre contrôleur de vol
- 4 Dérive de température : la cause cachée de l’erreur d’altitude
- 5 Facteurs d’emballage, d’intégration et de chaîne d’approvisionnement pour les drones de production
- 6 Questions fréquemment posées sur les capteurs de pression des drones
- 6.1 Quelle plage de capteur de pression dois-je choisir pour un altimètre de drone ?
- 6.2 Dois-je utiliser un capteur de pression numérique ou analogique pour un drone ?
- 6.3 Quelle est la précision du capteur de pression MemsTech MCPh21 ?
- 6.4 Le même capteur de pression peut-il mesurer à la fois l’altitude et la vitesse ?
À 5 000 pieds, une erreur barométrique de 10 hPa se traduit par une erreur d’altitude d’environ 84 mètres. Pour un drone à voilure fixe effectuant des missions de suivi du terrain, cette marge fait la différence entre un passage propre et un crash contrôlé. Les capteurs de pression des drones sont les instruments qui indiquent au contrôleur de vol où se trouve l'avion dans l'atmosphère, et la sélection du bon doit être basée sur des spécifications mesurables, et non sur des fiches techniques marketing.
Ce que mesurent réellement les capteurs de pression des drones
Les capteurs de pression des drones fournissent trois mesures principales : l'altitude barométrique, la vitesse anémométrique et la vitesse verticale. Chaque mesure nécessite une configuration de capteur différente, et la séparation de ces fonctions dès le début du processus de conception permet d'économiser des mois de travail d'intégration.
L'altitude barométrique provient d'un capteur de pression absolue. Le contrôleur de vol convertit la pression statique du port en altitude à l'aide d'un modèle d'atmosphère standard. Un capteur absolu avec une portée à grande échelle de 110 kPa couvre le niveau de la mer jusqu'à environ 10 000 mètres, ce qui est suffisant pour la plupart des opérations commerciales de drones.
Vitesse utilise un capteur de pression différentielle. Un tube de Pitot génère une basse pression à partir du mouvement vers l'avant et le capteur lit l'écart de pression entre l'orifice statique et le tube de Pitot. La pression delta résultante est proportionnelle au carré de la vitesse. Pour les drones dont les vitesses de croisière sont inférieures à 10 m/s, un capteur de micro-pression avec une plage pleine échelle inférieure à 1 kPa est essentiel car la pression delta à ces vitesses n'est que de quelques centaines de pascals.
La vitesse verticale est généralement dérivée en différenciant le signal d'altitude. Certains contrôleurs de vol combinent le capteur de pression avec une centrale inertielle pour supprimer le bruit, mais le capteur de pression reste la principale source de données.
La détection de l'effet de sol est un autre cas d'utilisation. À mesure que l’UAV s’approche de la surface d’atterrissage, le profil de pression sous le souffle du rotor change. Un capteur différentiel avec une plage de 0 à 0,5 kPa et un temps de réponse rapide fournit les données nécessaires à un algorithme d'atterrissage fluide.
| Fonction | Type de capteur | Gamme typique | Format de sortie | Spécification critique |
| Altitude barométrique | Absolu | 30 à 110 kPa | I2C numérique | Faible dérive à long terme |
| Airspeed | Différentiel | 0 à 1kPa | Analogiqueique ou numérique | Sensibilité basse gamme |
| Vitesse verticale | Absolu | 30 à 110 kPa | Numérique | Faible densité de bruit |
| Détection de l'effet de sol | Différentiel | 0 à 0,5kPa | Analog | Temps de réponse rapide |
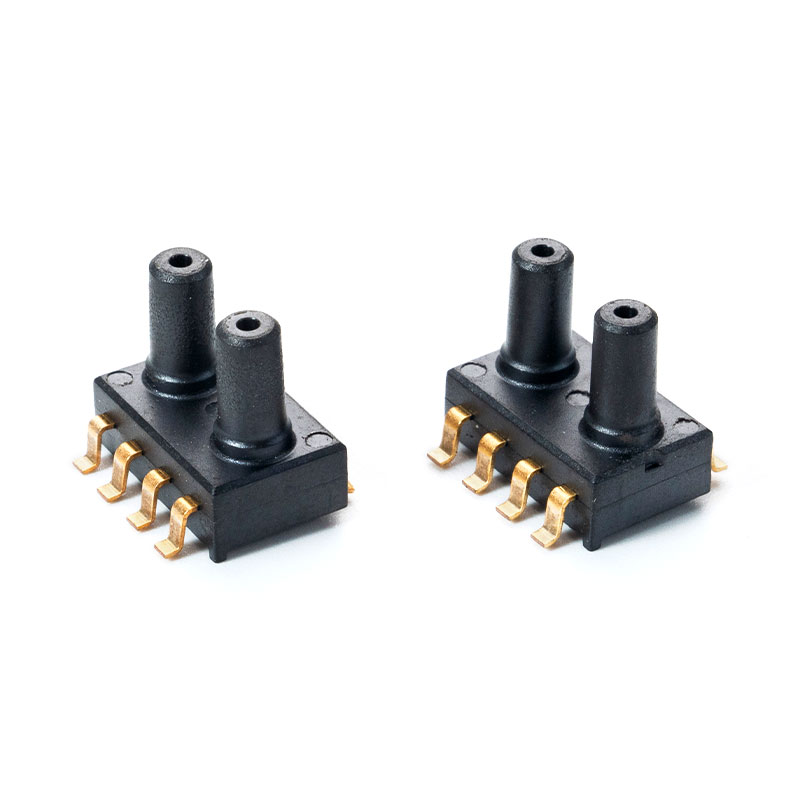 Capteur de pression MCP-H21 pour drones Descriptions La série MCP-H21 est un boîtier de petite taille (SOP) avec deux ports, qui intègre l'amplification du signal, la non-linéarité et la compensation de température pour s... Voir le produit →
Cinq spécifications de microcapteurs de pression importantes pour la conception de drones
Cinq spécifications déterminent si un capteur de pression fonctionne réellement pour un drone : plage de mesure, précision, format de sortie, boîtier et stabilité thermique. Verrouillez ces cinq valeurs avant de commencer la configuration du PCB.
- Plage de mesure - Pour l'altitude, la plage absolue doit couvrir 30 à 110 kPa. Pour la vitesse, la plage différentielle doit être dimensionnée de manière à ce que le domaine de vol attendu utilise 50 à 70 % de la pleine échelle.
- Précision - Une spécification de sortie à pleine échelle de 0,2 % est suffisante pour le maintien de l'altitude, mais l'erreur de décalage compte plus que la linéarité. Un décalage FSS de 0,1 pour cent au niveau de la référence de base produit plusieurs mètres d'erreur d'altitude apparente.
- Format de sortie - I2C numérique simplifie le câblage et supprime l'algorithme de compensation du contrôleur de vol. La sortie analogique reste utile pour les cartes de pilote automatique personnalisées avec un CAN haute résolution et un frontal analogique propre.
- Forfait - L'emballage à montage en surface (SOP) est obligatoire pour les contrôleurs de vol de production. Les packages DIP ou SIP fonctionnent pour les tests sur table mais sont rarement utilisés dans l'assemblage de drones en volume.
- Stabilité thermique - La compensation thermique en usine à plusieurs points de température est ce qui maintient la précision stable sur toute l'enveloppe de fonctionnement.
Le précision du capteur de pression différentielle proposé par la famille MemsTech MCPh20 et MCPh21 convient directement à la mesure de la vitesse et de l'effet de sol sur les plates-formes multirotor et à voilure fixe.
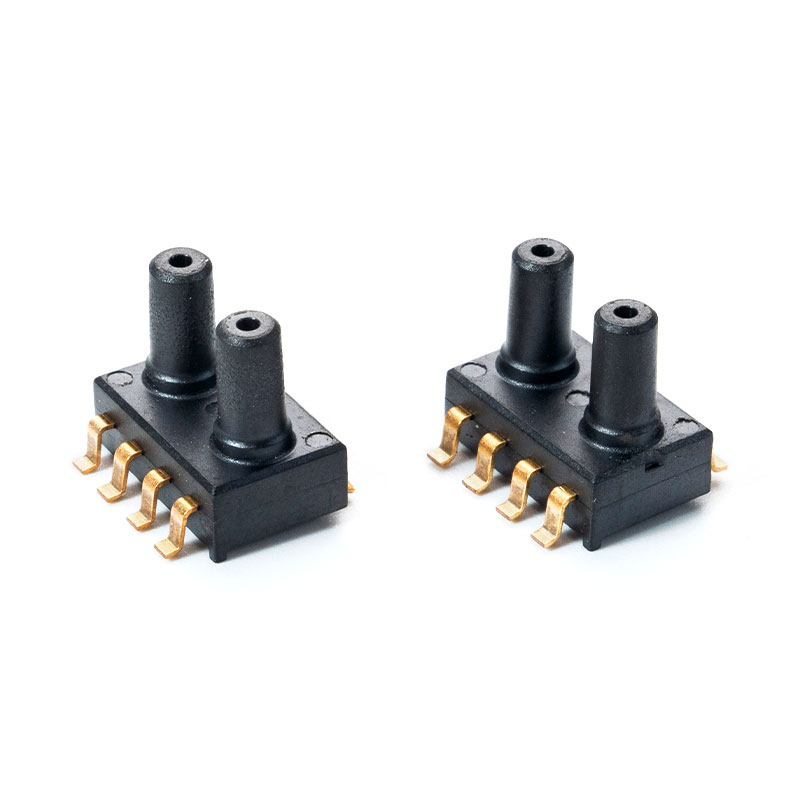 Microcapteur de pression DPT-R8 Introduction Le sujet de ce document concerne les caractéristiques fonctionnelles du transmetteur de pression différentielle basé sur le capteur de pression Honeywell série ABP... Voir le produit →
Sortie numérique ou analogique : choisir l'interface pour votre contrôleur de vol
La sortie numérique I2C est désormais la sortie par défaut pour les capteurs de pression des drones, car elle déplace la charge de travail d'étalonnage du contrôleur de vol. La sortie analogique est toujours importante pour les conceptions de pilotes automatiques personnalisées qui nécessitent des données brutes de capteur.
Les capteurs numériques I2C fournissent directement des données de pression et de température étalonnées, ce qui réduit la charge du processeur et élimine le besoin d'un frontal analogique de précision. Le contrôleur de vol lit les valeurs compensées sans effectuer de calcul d'étalonnage. Il s’agit du chemin le plus simple vers des données fiables d’altitude et de vitesse dans une pile de vol de drone compacte.
Les capteurs analogiques génèrent une tension linéairement proportionnelle à la pression. Si le pilote automatique dispose déjà d'un CAN 16 bits avec une tension de référence stable, un capteur analogique peut fournir une latence plus faible. Cependant, le bruit de commutation ESC provenant des entraînements de moteur à courant élevé peut corrompre les lectures de pression analogiques, en particulier dans les configurations multirotor avec quatre ESC ou plus. La latence est un autre différenciateur. Les capteurs numériques I2C signalent généralement à 1 kHz, ce qui est suffisamment rapide pour la plupart des contrôleurs de vol. Les capteurs analogiques ont une latence de protocole pratiquement nulle car la valeur apparaît immédiatement sur la broche de sortie.
- Digital I2C - Bus à deux fils, compensation de température intégrée, sensibilité EMI inférieure, câblage plus simple dans des piles compactes.
- Tension analogique - Broche de sortie unique, nécessite un ADC externe, contrôle total sur la courbe d'étalonnage, coût des composants inférieur pour les conceptions simples.
Dérive de température : la cause cachée de l’erreur d’altitude
La dérive de température, et non le capteur lui-même, est la principale cause d'erreur d'altitude barométrique dans les systèmes de drones. La température de l'air chute d'environ 6,5 degrés Celsius tous les 1 000 mètres de montée, et le décalage du point zéro du capteur se déplace à mesure que la température de l'emballage change.
Sans compensation, une variation de 10 degrés Celsius peut modifier suffisamment le décalage pour produire des dizaines de mètres d’erreur d’altitude apparente. L'étalonnage en usine résout ce problème en effectuant une compensation du point zéro et de la pleine échelle aux points de température froids et chauds, puis en vérifiant la stabilité sur une longue période de trempage.
MemsTech applique ce processus à chaque produit avant expédition, c'est pourquoi la spécification FSS de 0,2 % est valable dans des conditions de vol réelles plutôt que simplement sur papier.
Facteurs d’emballage, d’intégration et de chaîne d’approvisionnement pour les drones de production
L’emballage en surface est le facteur décisif pour la fabrication de drones en volume. Le package SOP prend en charge le prélèvement et le placement automatique, réduit la surface de la carte et élimine l'étape de soudure traversante de la carte qui ralentit l'assemblage DIP.
Pour les volumes de production supérieurs à 10 000 unités, le choix du conditionnement affecte directement le rendement et le coût d’assemblage. Les packages DIP et SIP restent utiles pour le prototypage sur banc, mais ils ajoutent du temps de cycle et du travail manuel à la chaîne de production. Un capteur conçu pour un montage en surface, comme la série MCPV5xxx, s'intègre parfaitement aux profils de brasage par refusion modernes.
Lors de l'achat de capteurs pour la production, les capacités internes du fournisseur sont aussi importantes que la fiche technique. MemsTech effectue des tests d'emballage, de liaison de fils, de soudage, de compensation de température, d'étalonnage et de dérive en interne dans une installation standardisée de 2 000 mètres carrés. Cela signifie que la cohérence d’un lot à l’autre ne dépend pas d’un sous-traitant externe.
Le practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this guide complet sur la technologie des capteurs de pression MEMS .
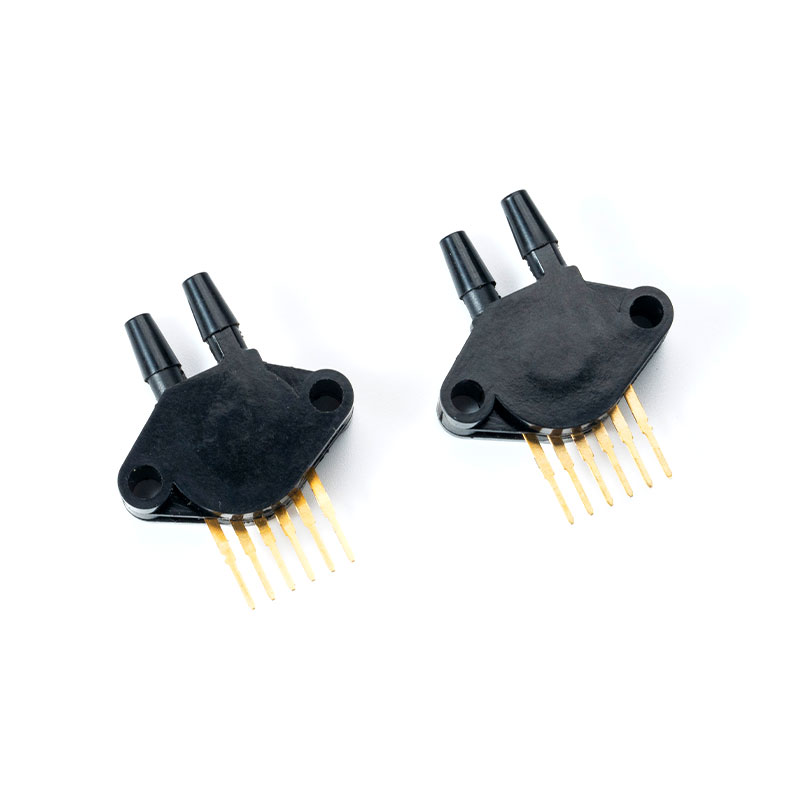 MCP5700DP Capteur de pression pour l'industrie Le MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Voir le produit →
Questions fréquemment posées sur les capteurs de pression des drones
Quelle plage de capteur de pression dois-je choisir pour un altimètre de drone ?
Choisissez un capteur de pression absolue dont la plage couvre toute la fenêtre d’altitude de fonctionnement. Un capteur de 30 à 110 kPa couvre le niveau de la mer jusqu'à environ 10 000 mètres. Si le drone vole en dessous de 6 000 mètres, une plage plus étroite de 30 à 90 kPa offre une meilleure résolution.
Dois-je utiliser un capteur de pression numérique ou analogique pour un drone ?
Utilisez un capteur numérique I2C pour la plupart des contrôleurs de vol, car les données étalonnées réduisent la charge du processeur et simplifient le câblage. Choisissez la sortie analogique uniquement si le pilote automatique dispose d'un CAN haute résolution et que le budget de bruit permet un frontal analogique à proximité du capteur.
Quelle est la précision du capteur de pression MemsTech MCPh21 ?
Le MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
Le même capteur de pression peut-il mesurer à la fois l’altitude et la vitesse ?
Un seul capteur de pression absolue gère l'altitude, mais la vitesse nécessite une configuration de pression différentielle. Certaines conceptions d'UAV utilisent deux capteurs : un capteur absolu pour l'altitude et un capteur différentiel pour la mesure de la vitesse par tube de Pitot.
Articles recommandés
Mems Tech s'est spécialisé dans le domaine de capteurs de pression depuis plus de 14 ans.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Jardin de la Ville de Zhongbang, n° 2008 Avenue Est de Taihu, District de Xinwu, Ville de Wuxi, Province du Jiangsu, Chine
